让每次交接都成为工作流程的一部分。
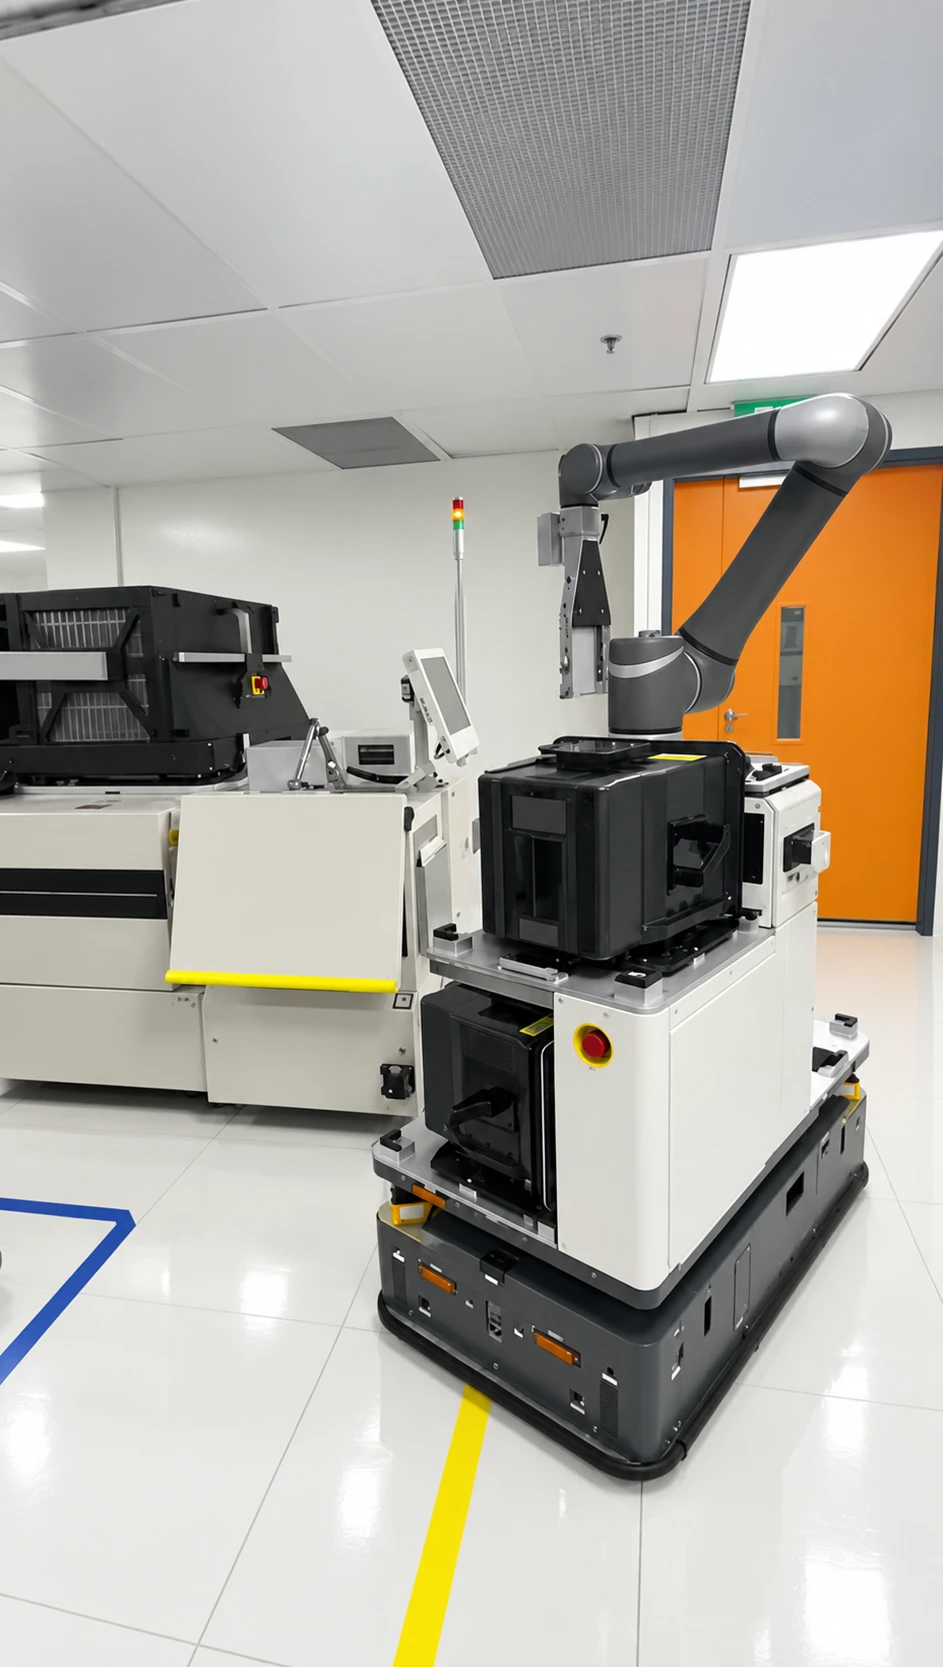
自动搬运车抵达设备,只是免人工操作的一环。载具、装载端口、舱门、设备屏幕和工厂系统各自承载着下一步所需的信息。
在这一 OPUS 探针台实施方案中,Autopilot 与物料转运和设备接口协同,协调各环节的交接。物理集成负责舱门和装载端口的动作;软件则将设备状态、批次及载具身份与工厂系统核对。需要工程师介入的工作仍可通过远程监控处理。
运行流程
从观察到行动。
明确操作上下文
汇集预期的批次及载具身份、设备状态和工厂系统指令。
协调转运
同步移动机器人载具转运与装载端口及舱门接口的动作,包括已配置的 E84 握手协议。
操作设备
执行已配置的探针台接口步骤,并与工厂系统交换所需的状态信息。
核对下一状态
在下一次交接前核查设备及载具状态。将异常转入既定的监控与恢复路径。
一次操作,多方状态依据。
探针台状态、载具身份和工厂系统状态是相互独立的信号。工作流程必须核对这些信号,而不能假定更改一个界面就会更新所有系统。本地手动操作和远程工程师干预仍是运行设计的一部分。
将专业知识带入下一项任务。
不同设备有不同的接口、转运顺序和操作规则。Autopilot Builder Agents 利用操作演示和规程定制工作流程。工程师会结合相关设备及系统集成,对完整流程进行仿真和验证,然后再扩展自动化。
Builder Agents 调整工作流程。机械接口、机器人集成和工厂系统对接规范仍属于解决方案工程的一部分。
支撑实际工作的各大平台
Autopilot 协调经过验证的设备工作流程及其异常处理路径。InnoConnect、远程监控和设备专用集成将软件决策与实际操作连接起来。
凭借您的专业经验,开启新的可能。