讓交接成為工作流程的一部分。
自動搬運車抵達設備,只是免人工操作的一環。載具、載入埠、機門、設備畫面及工廠系統各自承載下一步所需的資訊。
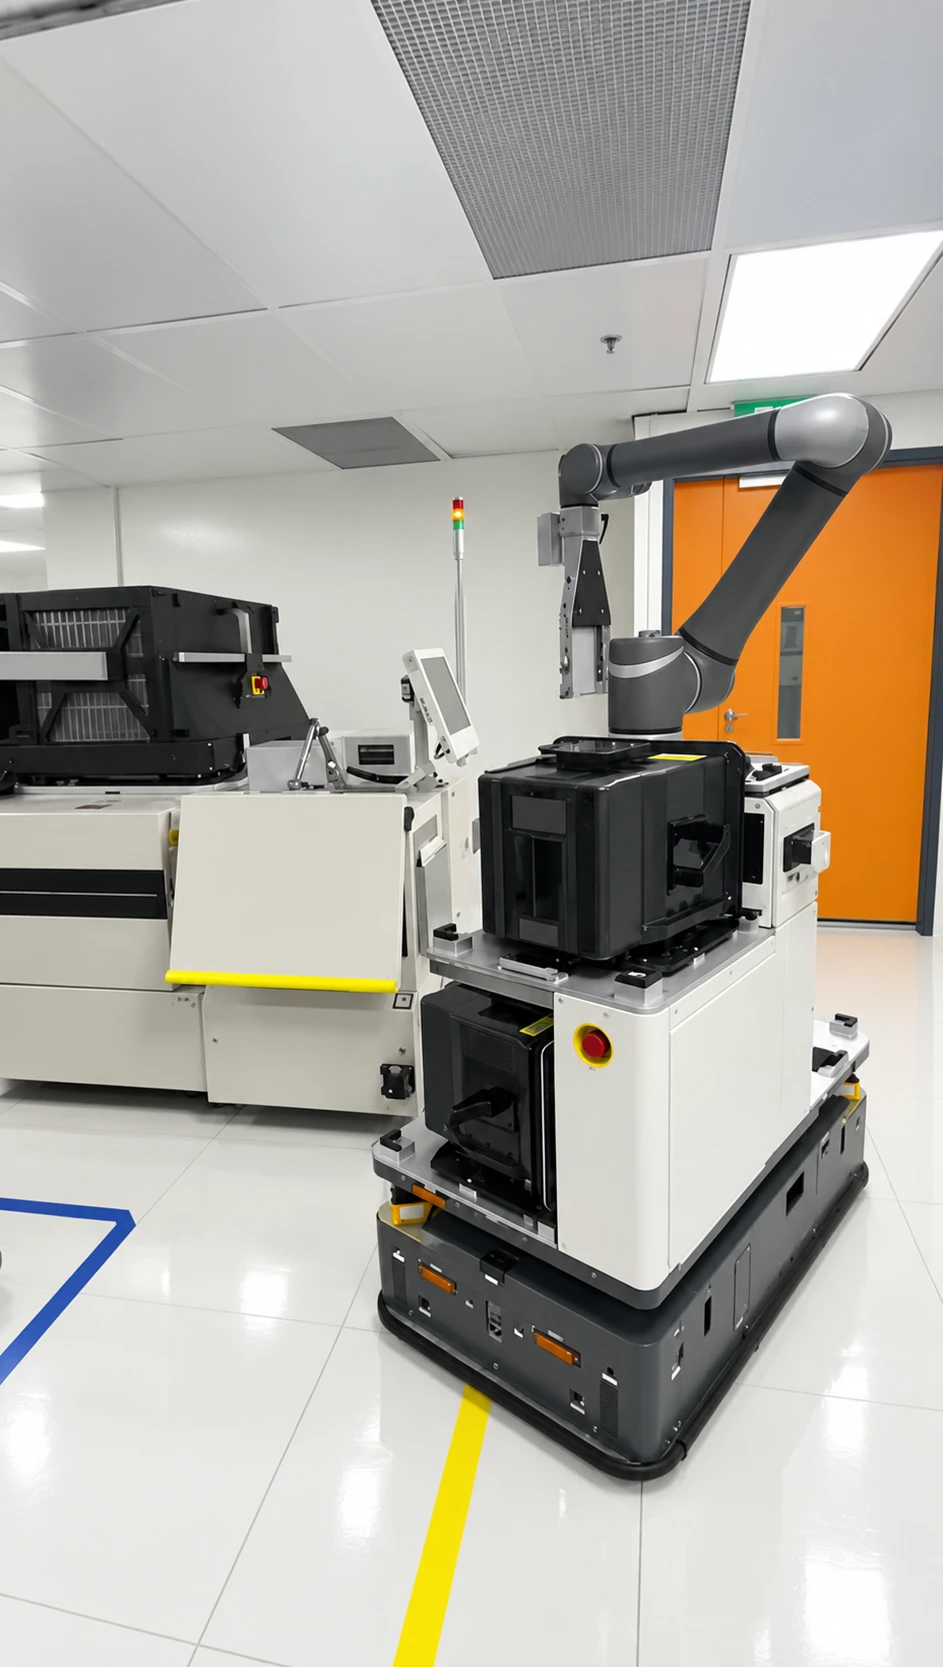
在這項 OPUS 探針測試機實作中,Autopilot 與物料移載及設備介面協作,協調各項交接。實體整合處理機門與載入埠的動作;軟體則將設備狀態及批次/載具識別資訊與工廠系統核對。需要工程師介入的作業,仍可透過遠端監督處理。
作業流程
從觀察到行動。
掌握作業脈絡
彙整預期的批次與載具識別資訊、設備狀態,以及工廠系統指令。
協調移載作業
同步移動機器人的載具移載作業與載入埠、機門介面,包括已設定的 E84 交握程序。
操作設備
執行已設定的探針測試機介面步驟,並與工廠系統交換所需的狀態資訊。
核對下一階段狀態
在下一次交接前確認設備與載具狀態,並將例外情況導入既定的監督與復原路徑。
單一操作,多個資訊來源。
探針測試機狀態、載具識別資訊與工廠系統狀態是不同的訊號。工作流程必須核對這些訊號,不能假設變更一個畫面就會更新所有系統。現場手動操作與遠端工程師介入仍是操作設計的一部分。
將專業知識帶入下一項任務。
不同設備有不同的介面、移載順序及操作規則。Autopilot Builder Agents 運用操作示範與程序客製化工作流程。擴大自動化範圍之前,工程師會結合相關設備與系統整合,模擬並驗證完整流程。
Builder Agents 調整工作流程。機械介面、機器人整合及工廠系統的介接約定,仍屬於解決方案工程的一部分。
支援作業的平台
Autopilot 協調已完成驗證的設備工作流程及其例外處理路徑。InnoConnect、遠端監督與設備專屬整合,將軟體決策連結至實際作業。
發揮您的專業,開創嶄新可能。