解決方案/ 設備操作
iWave Autopilot讓製造專業知識付諸實踐。
探索 Innowave Tech 在設備復原、製程自我修復及協同調度方面的實際應用,再了解 Builder Agents 如何將工程知識轉化為下一項任務的工作流程。
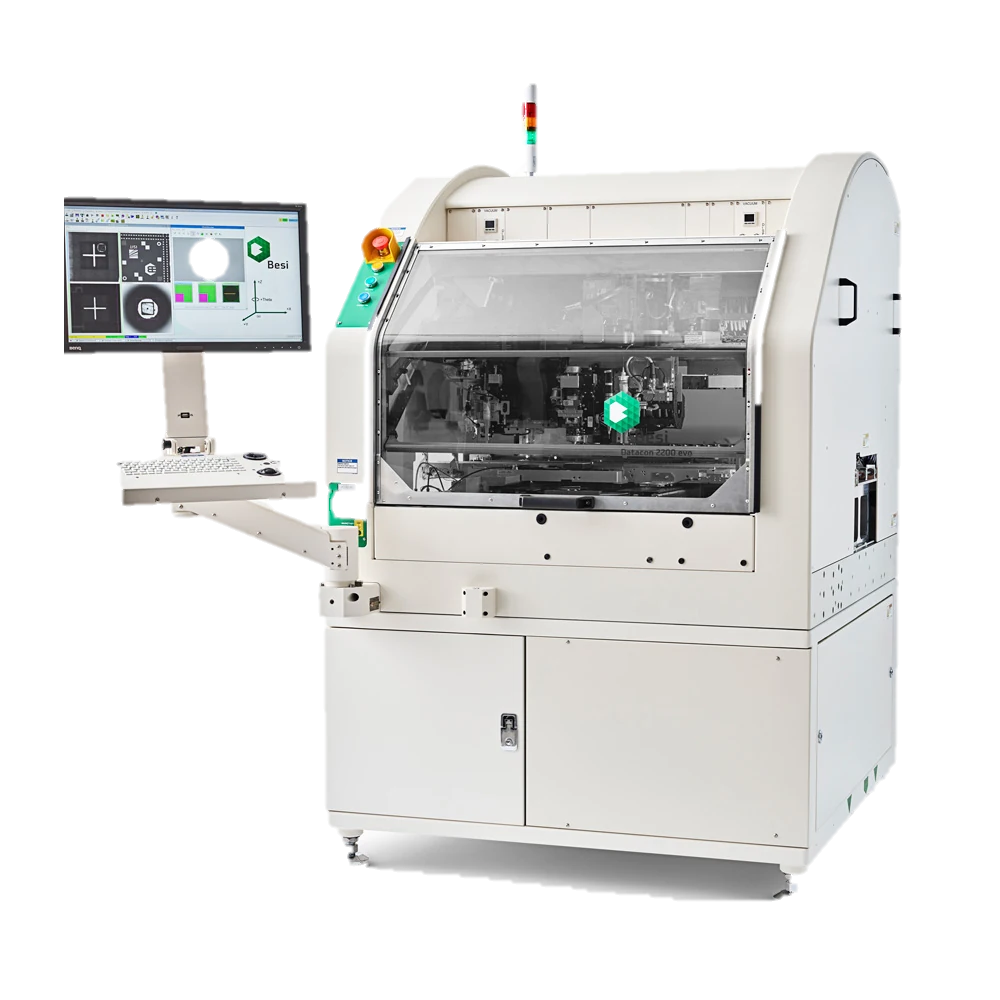
01 / Besi Datacon Evo 系列
已知的警報。
經確認合格的 處置。
- 檢查控制狀態
確認代理程式可以執行操作。
- 執行經核准的復原程序
遵循預設的應對程序。
- 確認設備狀態
確認結果後再繼續。
當設備警報中斷作業時,下一步行動取決於當下狀況、可用的控制措施及復原程序。
Autopilot 確認控制功能可用後,依照針對該警報確認合格的復原順序執行,並檢查後續設備狀態。操作員保有優先權。若警報未解除或遇到未涵蓋的狀況,則依升級處理流程辦理。
已實作的警報 情境。
- 找不到調整點
- 接合後搜尋失敗
- 資料交換錯誤
- DataMatrix 搜尋失敗
- 貼合後檢測結果錯誤
每項應對措施均依據具體設備狀況及經確認合格的復原程序制定。
了解 Autopilot 如何在邊緣端執行02 / 實際應用案例 · 晶粒黏晶機
讓點膠後製程維持在 方向。
iWave Insight + iWave Autopilot
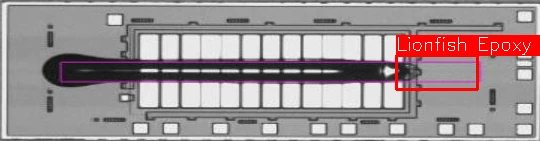
偏移量高度
偏移量
Insight判定修正方式
Autopilot套用經核准的偏移量
偵測製程漂移、判定修正方式並在設備端套用,接著持續觀察結果。
- 01
偵測漂移
Insight 識別固晶機點膠後製程結果的漂移。
- 02
判定調整方式
Insight 確定環氧膠點膠槍壓力與高度的建議調整量。
- 03
套用修正
Autopilot 套用經確認合格的偏移量,使製程維持在要求條件內,並防止環氧樹脂作業錯誤。
- 04
監測下一次結果
持續監測環氧樹脂作業後的結果,以評估修正成效並辨識進一步的漂移。
03 / Ueno SEKI 捲帶式自動視覺檢測
將整台設備作為整體調校 系統。
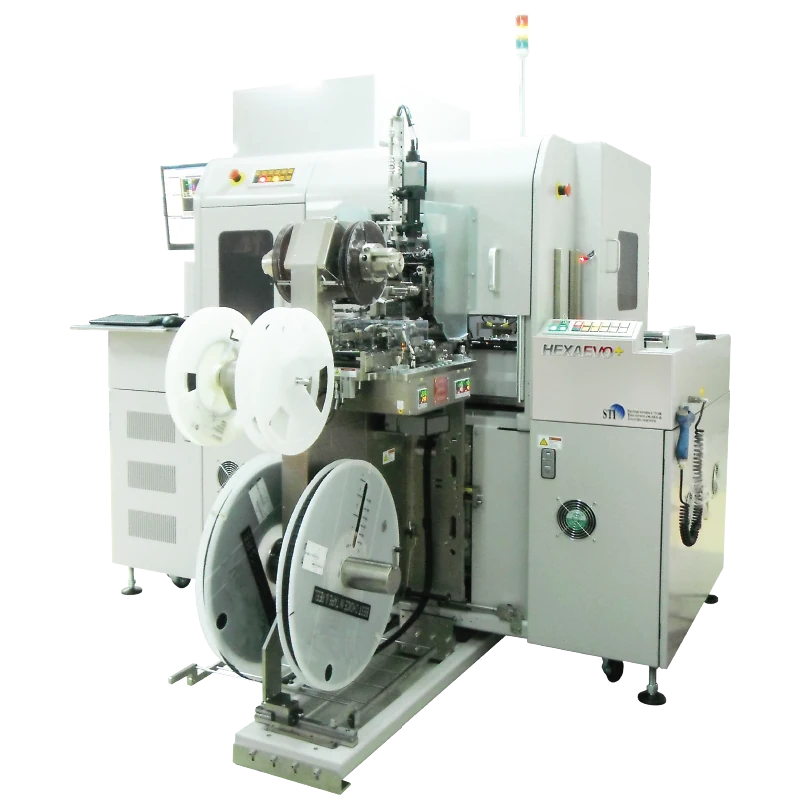
協同且有界限的調整
- 噴嘴臂
- 取放
- 定位平台
- 轉塔
吸嘴臂、取放機構、分度平台與轉塔會相互影響。深度協同調度以相同的品質與產能目標,協調各部件的調整。
檢測結果與製程健康狀態觀測資料引導有界限的調校流程。維護後,該流程協助重新調校設備,使其在兼顧品質與設備狀況的前提下,趨近最高可持續的每小時產出量。
- 01
觀察製程
整合檢測品質、設備警報及機台各項功能的狀態。
- 02
在既定限值內調整
協調相關功能,並在既定範圍內執行一次參數微調。
- 03
繼續之前先檢查
在進行下一步前,評估後續品質及警報狀況。達到限值時,暫停或回復至先前設定。
運作目標是在經認證的製程限制內維持可持續的產能。
04 / 製程設備、量測與 OCAP
從設備健康狀態到批次 處置。
較差設備健康狀態
較高取樣優先順序較佳設備健康狀態
較低取樣優先順序設備健康狀態決定取樣優先順序;處置決策仍由工程師負責。
遵循處置步驟廣域協作調度將設備健康狀態與需要關注的批次、應執行的量測作業及後續矯正措施連結起來。
將量測聚焦於真正 重要之處。
健康監測代理分析製程設備。來自健康指數較高設備的批次,量測抽樣優先順序較低;來自健康指數較低設備的批次,優先順序則較高。優先順序較低不代表自動跳過量測。
自動化量測作業 運作狀態。
Innowave Tech 已在這些設備類別中實作下列情境。此清單代表我們的實作案例組合,而非單一的五台設備生產線。
- Hitachi CDSEM
- 警報復原與矯正措施涵蓋對位、定址、量測及確認,並重新教導檢測配方。
- KLA 疊對量測
- 警報復原與檢測配方重新教導。
- Onto AMT
- 警報復原與檢測配方重新教導。
- AMAT AMP
- 警報復原與檢測配方重新教導。
- KLA 暗場檢測
- 製程啟動與停止、配方選擇及配方建立。
串接矯正 行動。
自動化失控行動計畫(OCAP)可觸發批次進行額外量測,在發生警報或異常後重新教導檢測配方,並協調批次處置。
自動化流程推進。
工程師 權限。
只有處置確認與簽核需要工程師參與,其餘步驟均自動執行。
- 01自動化
暫停批次
- 02自動化
蒐集並檢視資料
- 03自動化
執行 MRB 分析
MRB 分析為處置決策準備依據。
- 04手動/工程師
確認處置措施
放行/通過 · 重工/剝除 · 報廢 · 拆分批次 · 工程評估
- 05手動/工程師
簽核
工程師簽核處置決定後,工作流程才會繼續。
- 06自動化
解除暫停
依照已簽核的處置決定解除暫停。解除暫停不代表無條件放行進入生產。
確認合格的工作流程如何運作
識別狀況
已確認合格的代理辨識其已設定工作流程涵蓋的狀況。
檢查先決條件
確認所需情境資訊及允許的操作條件均已具備。
執行應對措施
透過設備端已確認合格的設備介面,執行既定應對措施。
確認後續狀態
檢查是否達到預期結果。若某種狀況沒有預設應對措施,則不執行任何未經核准的設備操作,並依工程升級處理流程處理。
工作流程僅供示意。介面存取權限、即時資料依賴及例外處理,須依預定設備和任務界定。
AI 可擴展性/Builder Agents
讓工作流程配合下一項任務。
維護後驗證所需的步驟、條件和檢查,與例行設定不同。Builder Agents 根據新的操作示範和程序調整工作流程。在設備端執行之前,仍須經過模擬和工程師確認合格。
了解工作流程如何調整發揮您的專業,開創嶄新可能。